DJI Zenmuse P1 или L2: фотограмметрия и LiDAR — что выбрать под задачу
DJI Enterprise · геодезия и полезные нагрузки
DJI Zenmuse P1 или L2: фотограмметрия и LiDAR — что выбрать под задачу
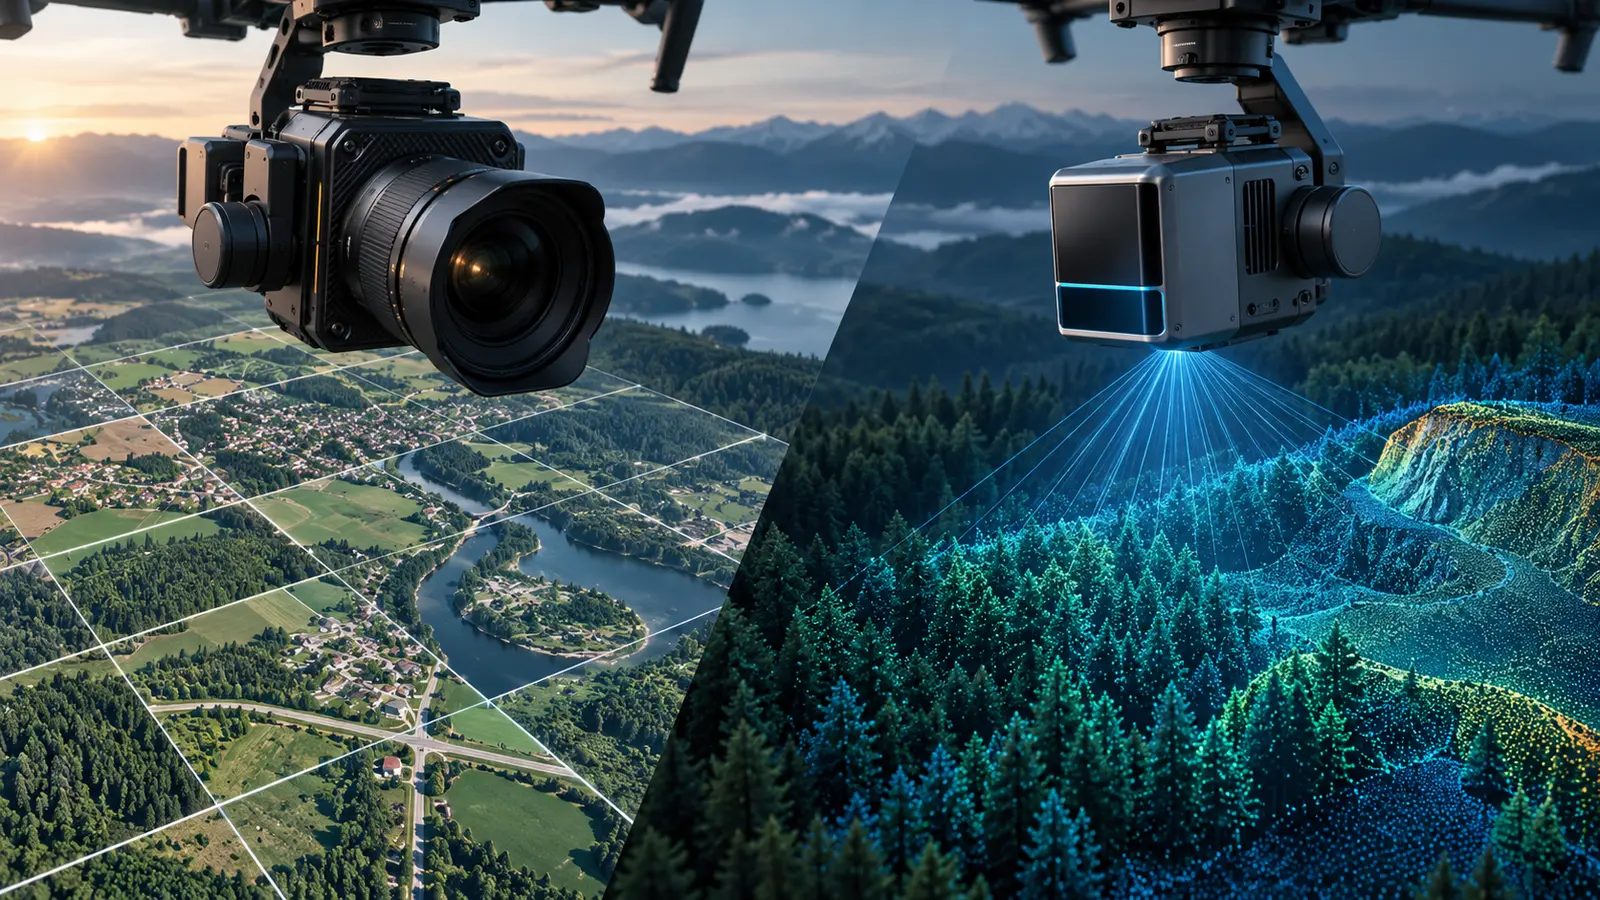
Zenmuse P1 и Zenmuse L2 решают разные задачи. P1 — полнокадровая 45-мегапиксельная камера с механическим затвором и сменными фикс-объективами для фотограмметрии. L2 объединяет LiDAR, IMU и 4/3 RGB-камеру и формирует геометрическое облако точек. Выбор начинается с требуемого продукта, а не с рекламной цифры точности.
Короткий ответ
Zenmuse P1 или L2: различия по типу данных
| Критерий | Zenmuse P1 | Zenmuse L2 |
|---|---|---|
| Основной сенсор | полнокадровая камера 45 Мп | LiDAR + IMU + RGB-камера 4/3 20 Мп |
| Метод | фотограмметрия по перекрывающимся снимкам | лазерное сканирование с цветизацией |
| Объектив | DJI DL 24/35/50 мм по спецификации | фиксированная RGB-камера, эквивалент 24 мм |
| Кратчайший фотоинтервал | 0,7 с | 0,7 с для JPEG RGB-камеры |
| Выход | снимки, ортофото, модели и облако после реконструкции | исходное и обработанное облако точек, RGB и траектория |
| Платформы | Matrice 300/350 RTK и Matrice 400 | Matrice 300 RTK с RC Plus, 350 RTK и 400 |
Таблица не означает равенства качества RGB-съёмки. У P1 больше сенсор и разрешение, а L2 проектировался как интегрированный LiDAR-комплекс. Сравнивать их только по количеству мегапикселей или паспортной точности нельзя.
Когда рациональна Zenmuse P1
P1 использует полнокадровый сенсор 35,9×24 мм с 45 Мп и поддерживает объективы DJI DL 24, 35 и 50 мм. Механический затвор работает до 1/2000 секунды при указанном DJI ограничении диафрагмы. Комбинация подходит для серийной аэрофотосъёмки, где важны резкость, стабильная геометрия кадра и высокая детализация текстуры.
Фотограмметрия особенно сильна на открытой местности, карьерах, стройплощадках и фасадах, когда объект хорошо виден и имеет достаточно текстуры. При грамотных перекрытиях один набор снимков может дать ортофотоплан, плотное облако точек и 3D-модель.
Слабые места метода — вода, однотонные поверхности, повторяющиеся структуры, тени и густая растительность. Геометрия появляется в результате вычислительной реконструкции, поэтому качество зависит от маршрута, освещения, резкости, калибровки, контрольных точек и настроек обработки.
Когда рациональна Zenmuse L2
L2 объединяет рамочный LiDAR, собственную IMU и RGB-камеру 4/3 на одном подвесе. Официальная спецификация указывает до пяти возвратов и разные схемы сканирования. Это помогает собирать структуру поверхности и растительности там, где фотограмметрия видит только верхний полог или испытывает недостаток текстуры.
Заявленные дальность и точность привязаны к отражательной способности, освещению, высоте, скорости, режиму сканирования, RTK FIX и лабораторной методике DJI. Их нельзя переносить в коммерческое обещание без пилота. Влажность, угол падения, плотность листвы и калибровка траектории меняют результат.
L2 создаёт более прямой путь к облаку точек, но не исключает обработку. Нужно контролировать IMU-калибровку, статус позиционирования, полосы сканирования, перекрытие, шум, классификацию и систему координат. RGB-камера служит для картографирования и цветизации, но не превращает L2 в полнокадровый P1.
Полевой процесс и стоимость результата
Для P1 планируют высоту, продольное и поперечное перекрытие, выдержку, диафрагму, направление линий и при необходимости косые маршруты. После полёта проверяют пропуски, смаз, экспозицию и статус позиционирования, затем запускают фотограмметрическую реконструкцию.
Для L2 добавляются прогрев и калибровка IMU, выбор повторяющегося или неповторяющегося сканирования, контроль расстояния до объекта, скорости и состояния RTK. После полёта проверяют плотность и равномерность облака, разрывы полос и шум.
Стоимость считают не по цене подвеса, а по циклу: время полёта, число выездов, контрольные точки, объём хранения, вычисления, ручная классификация, создание конечных поверхностей и исправление дефектов. LiDAR может быть дороже на входе, но экономить повторные выезды в сложной растительности; P1 может дать более насыщенную визуальную модель при открытой поверхности.
Совместимость полезных нагрузок с Matrice 400 и 350 RTK раскрывается в каталоге платформ DJI Matrice. Для заказа полного комплекта используйте страницу коммерческого предложения.
Как провести сравнимый пилот
- Определить продукт: ортофото, поверхность, рельеф, фасад, растительность или объёмы.
- Задать допуск: систему координат, контрольные точки и метрику ошибки.
- Снять один участок: одинаковая дата, независимый контроль и описанные условия.
- Обработать штатно: фиксировать версии Terra, параметры и время оператора.
- Сравнить дефекты: пропуски, шум, растительность, края, фасады и сложные поверхности.
- Посчитать TCO: оборудование, ПО, обучение, выезды, вычисления и архив.
Пилот должен отвечать не на вопрос «какой сенсор точнее вообще», а на вопрос «какой процесс стабильно выдаёт нужный продукт при наших условиях и бюджете».
Частые вопросы
Можно ли строить облако точек по P1?
Да. Оно создаётся фотограмметрической реконструкцией снимков и отличается от прямого LiDAR-набора.
Просвечивает ли L2 густой лес?
LiDAR может давать возвраты от разных уровней растительности, но результат зависит от плотности полога, геометрии и условий. Универсальной гарантии нет.
Нужны ли контрольные точки?
Для доказательства качества независимые точки рекомендуются независимо от сенсора. Их число и расположение задаёт методика.
Можно ли выбрать по паспортной точности?
Нет. Паспортные цифры действуют в заданных условиях. Решение принимают по пилоту и требуемому продукту.
Нужна проверяемая спецификация?
Подготовим состав поставки, перечень документов и критерии приёмки под конкретную модель и задачу. Версию оборудования, совместимость, региональные ограничения, цену и срок фиксируем в коммерческом предложении.
Первичные источники
- DJI Zenmuse P1 — Specs
- DJI Zenmuse P1 — FAQ
- DJI Zenmuse L2 — Specs
- DJI China — Zenmuse P1 Specs
- DJI China — Zenmuse L2 Specs
- DJI Terra — FAQ
Источники проверены 08.09.2026. Материал не заменяет руководство производителя, юридическую экспертизу и проект внедрения.